5. 报警与处理
5.1 错误代码
| 软件报错代码 | 报警代码 | 报警处理 |
|---|---|---|
| G1 | 0x01 | 机械爪G2 FOC运行超时,请清除错误后重试。 |
| G2 | 0x02 | 机械爪G2 过压。 |
| G3 | 0x03 | 机械爪G2 欠压。 |
| G4 | 0x04 | 机械爪G2 温度过高。 |
| G6 | 0x06 | 机械爪G2 转速反馈故障。 |
| G7 | 0x07 | 机械爪G2 电流过大 请点击“确认”重新使能机械爪。 |
| G8 | 0x08 | 机械爪G2 MCSDK软件错误。 |
| G9 | 0x09 | 机械爪G2 驱动器保护。 |
上表中未出现的报警代码:重新使能机械臂和机械爪。如频繁出现,请联系技术支持。
5.2 报警处理
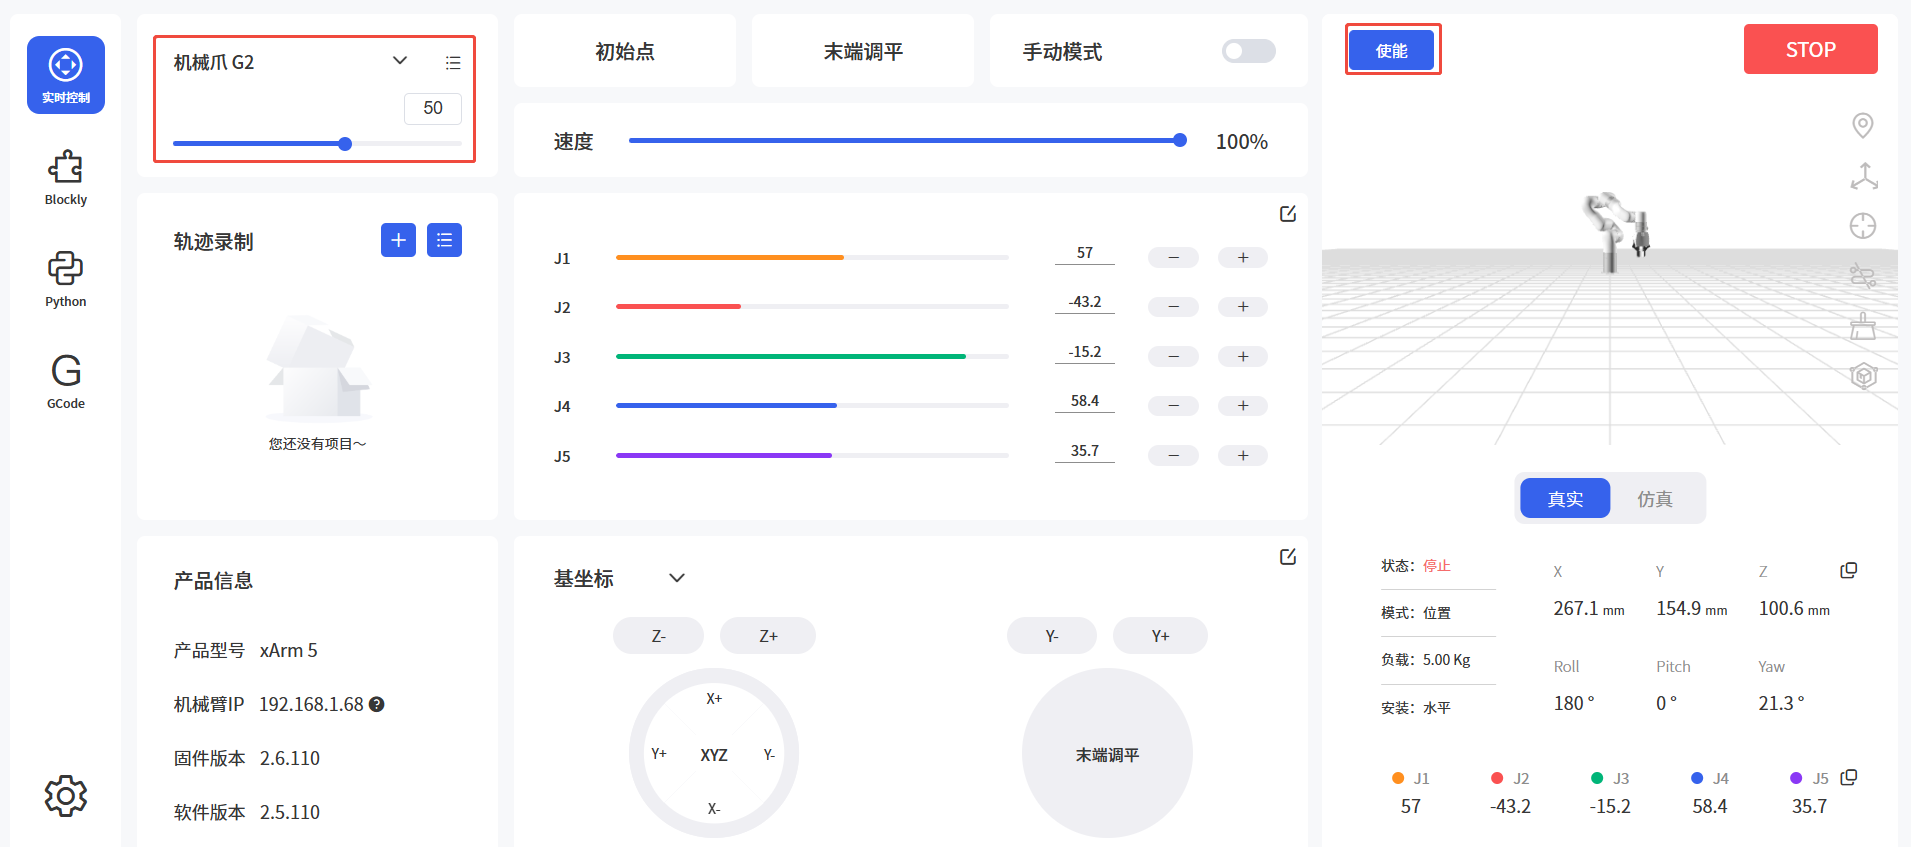
5.2.1 通过UFACTORY Studio清除错误
- 通过控制器上的紧急停止按钮重新对机械臂上电
- 使能机械臂:点击报错弹窗的引导按钮或者首页的使能机械臂按钮。
- 选择机械爪G2,并进行控制。
5.2.2 通过xArm-Python-SDK清理错误
清除错误步骤:(Python-SDK接口)
- 通过控制器上的紧急停止按钮重新对机械臂上电
- 清除错误:
clean_error() - 重新使能机械臂:
motion_enable(enable=True) - 设置运动模式:
set_mode(0) - 设置运动状态:
set_state(0) - 使能机械爪G2:
set_gripper_enable(enable=True)
python示例:
python
import os
import sys
import time

sys.path.append(os.path.join(os.path.dirname(__file__), '../../..'))

from xarm.wrapper import XArmAPI

arm = XArmAPI('192.168.1.68')
arm.clean_error() #清除错误
arm.motion_enable(enable=True) #重新使能机械臂
arm.set_mode(0) #设置运动模式
arm.set_state(0) #设置运动状态
arm.set_gripper_enable(True)  #使能机械爪G2